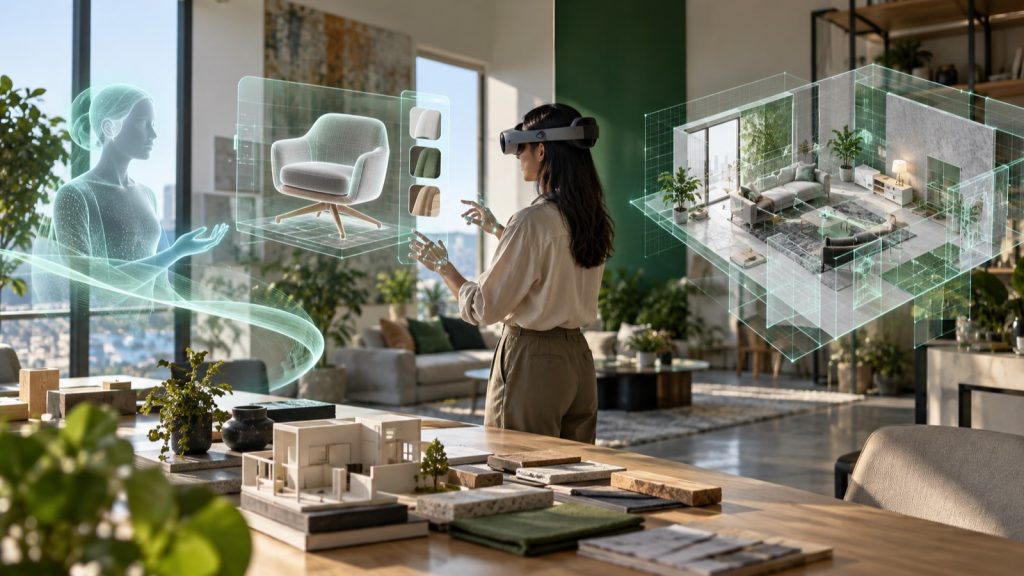
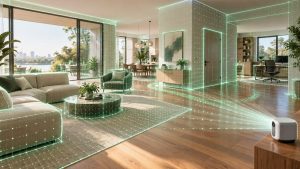
Spatial AI là nhóm công nghệ giúp máy móc không chỉ “nhìn thấy” mà còn hiểu được không gian ba chiều: biết mình đang ở đâu, xung quanh có gì, vật thể nào là cái bàn, cái cửa hay lối đi, và chúng liên hệ với nhau ra sao. Nó kết hợp cảm biến, định vị SLAM, tái tạo hình học 3D và mô hình AI ngữ nghĩa để kính XR, robot hay hệ thống bản sao số tương tác đúng với thế giới thật.
Spatial AI là gì và khác gì Computer Vision thông thường?
Spatial AI là trí tuệ nhân tạo hoạt động trong không gian ba chiều, giúp thiết bị xây dựng một “mô hình thế giới” có hình học, vị trí và ý nghĩa. Nếu một camera an ninh có AI có thể nói “trong khung hình có người”, thì một hệ thống Spatial AI có thể nói “có một người đang đứng cách kệ hàng số 3 khoảng hai mét, phía bên trái lối thoát hiểm”.
Định nghĩa — Spatial AI (trí tuệ nhân tạo không gian): Tập hợp các kỹ thuật cho phép máy móc cảm nhận, định vị bản thân, tái tạo hình học và gán ý nghĩa cho môi trường 3D theo thời gian thực, làm nền cho việc ra quyết định và tương tác vật lý hoặc ảo.
Khác biệt cốt lõi nằm ở chiều thứ ba và tính liên tục. Computer Vision cổ điển xử lý từng ảnh 2D độc lập; Spatial AI tích lũy thông tin qua thời gian và góc nhìn thành một bản đồ nhất quán (xem Computer Vision trong XR). Nó cũng là “động cơ” bên dưới Spatial Computing (điện toán không gian): giúp nội dung số đặt đúng chỗ và phản ứng hợp lý với thế giới thật.
Máy hiểu không gian 3D qua những lớp nào?
Máy hiểu không gian qua bốn lớp chồng lên nhau, từ dữ liệu thô đến ý nghĩa. Mỗi lớp phụ thuộc vào độ chính xác của lớp bên dưới, nên sai số ở tầng cảm biến sẽ lan lên tầng hiểu ngữ nghĩa.
Lớp 1: Cảm nhận (Perception)
Thiết bị thu dữ liệu từ camera, cảm biến độ sâu (ToF, LiDAR hoặc stereo) và IMU (cảm biến quán tính). Khi thiếu cảm biến độ sâu, mô hình học sâu có thể ước lượng độ sâu từ một ảnh đơn, tuy kém chính xác hơn.
Lớp 2: Định vị và lập bản đồ (SLAM)
SLAM (Simultaneous Localization and Mapping — định vị và lập bản đồ đồng thời) giúp thiết bị vừa xác định vị trí của mình vừa vẽ bản đồ môi trường, nên kính VR/MR hiện đại không cần trạm phát gắn tường.
Lớp 3: Tái tạo hình học (Geometry)
Dữ liệu được chuyển thành đám mây điểm (point cloud), lưới tam giác (mesh), voxel hoặc Gaussian Splatting, trả lời câu hỏi “ở đâu có mặt phẳng, vật cản”.
Lớp 4: Hiểu ngữ nghĩa (Semantics)
Phân đoạn ngữ nghĩa (semantic segmentation) gán nhãn cho từng điểm, còn scene graph (đồ thị cảnh) mô tả quan hệ như “cốc nằm trên bàn”. Kết hợp mô hình ngôn ngữ, người dùng có thể hỏi “máy bơm cần bảo trì nằm ở đâu?” và nhận câu trả lời gắn với vị trí.
Spatial AI mang lại giá trị gì cho XR và doanh nghiệp?
Giá trị lớn nhất của Spatial AI là biến không gian thật thành dữ liệu có thể tìm kiếm, đo đạc và tự động hóa.
Trong thực tế hỗn hợp (MR), Spatial AI giúp nội dung ảo bám vào bề mặt thật và bị che khuất đúng. Các nền tảng kính MR phổ biến đều có API hiểu cảnh (scene understanding) nhận diện tường, sàn, bàn, ghế, mức chi tiết tùy hãng.
Với robot, Spatial AI là điều kiện để di chuyển an toàn và thao tác vật thể. Với vận hành, nó cho phép đối chiếu hiện trạng công trình với thiết kế, đếm hàng tồn hoặc cập nhật bản sao số — xem thêm Digital Twin và XR.
So sánh các mức độ hiểu không gian
Không phải dự án nào cũng cần Spatial AI ở mức cao nhất. Bảng dưới giúp doanh nghiệp xác định mình cần mức nào, từ đó ước lượng độ phức tạp và chi phí.
| Mức độ | Máy biết được gì | Ví dụ ứng dụng | Độ phức tạp triển khai |
|---|---|---|---|
| 1. Theo dõi vị trí | Thiết bị ở đâu, quay hướng nào | Game VR đứng tại chỗ, tham quan ảo cơ bản | Thấp, có sẵn trong SDK |
| 2. Hình học | Có mặt phẳng, vật cản, kích thước | Đặt nội thất AR, đo phòng | Thấp – trung bình |
| 3. Ngữ nghĩa cơ bản | Đây là sàn, tường, bàn, ghế | Trò chơi MR tương tác với đồ đạc | Trung bình |
| 4. Ngữ nghĩa chuyên ngành | Đây là van số 12, tủ điện tầng 2 | Bảo trì công nghiệp, kiểm tra công trình | Cao, cần dữ liệu huấn luyện riêng |
| 5. Suy luận và hội thoại | Hiểu câu hỏi, lập kế hoạch hành động trong không gian | Trợ lý AI trên kính, robot làm theo lệnh | Rất cao, đang phát triển nhanh |
Phần lớn dự án doanh nghiệp hiện nằm ở mức 2–4; mức 5 cần kiểm chứng kỹ trước khi đưa vào quy trình quan trọng.
Góc kỹ thuật cho đội phát triển
Một pipeline Spatial AI điển hình gồm frontend chạy thời gian thực trên thiết bị và backend xử lý nặng (trên edge hoặc cloud). Phân tách đúng hai phần này quyết định độ trễ và thời lượng pin.
Kiến trúc tham khảo
- Thu dữ liệu đồng bộ:
đồng bộ thời gian giữa camera, cảm biến độ sâu và IMU (sai lệch nhỏ cũng gây trôi vị trí). - Visual-Inertial Odometry (VIO):
ước lượng tư thế 6DoF ở tần số cao, thường được hãng phần cứng cung cấp sẵn. - Mapping và loop closure:
gom keyframe, phát hiện khi quay lại chỗ cũ để sửa trôi tích lũy. - Tái tạo dày đặc:
hợp nhất depth thành TSDF (Truncated Signed Distance Function) rồi trích mesh, hoặc huấn luyện Gaussian Splatting ở backend. - Gán ngữ nghĩa:
chạy mô hình phân đoạn 2D trên từng frame, chiếu nhãn ngược lên điểm 3D và bỏ phiếu đa góc nhìn để giảm nhiễu. - Xây scene graph:
gom điểm cùng nhãn thành thực thể, tính bounding box 3D, suy ra quan hệ không gian. - Truy vấn:
cung cấp API cho ứng dụng, có thể kèm tìm kiếm bằng embedding ngôn ngữ – thị giác (open-vocabulary).
Pseudo-code chiếu nhãn 2D lên 3D
for frame in keyframes:
    labels_2d = segmenter(frame.rgb)          # H x W nhãn
    for (u, v), depth in frame.depth.items():
        if depth <= 0: continue
        p_cam = backproject(u, v, depth, K)    # K: ma trận nội
        p_world = frame.pose @ p_cam           # pose: camera -> world
        voxel = grid.lookup(p_world)
        voxel.vote(labels_2d[v, u], weight=confidence(depth))
semantic_map = grid.argmax_votes()
Lưu ý thực chiến
- Môi trường thay đổi:
cần cập nhật bản đồ cục bộ thay vì quét lại toàn bộ. - Bề mặt khó:
kính, gương, tường trơn, thiếu sáng làm SLAM kém ổn định. - Spatial anchor:
định dạng neo không gian thường phụ thuộc nền tảng; ưu tiên OpenXR để giảm phụ thuộc. - Quyền riêng tư:
bản đồ 3D có thể chứa thông tin nhạy cảm, xem
bảo mật dữ liệu trong XR + AI
.
Ứng dụng Spatial AI tại Việt Nam
Tại Việt Nam, Spatial AI phù hợp nhất với các ngành có tài sản vật lý lớn và nhu cầu số hóa hiện trạng: sản xuất, xây dựng, logistics, bất động sản và di sản. Các ví dụ dưới đây là kịch bản minh họa để hình dung cách áp dụng, không phải case study của doanh nghiệp cụ thể.
Kịch bản giả định 1 — Nhà máy điện tử ở khu công nghiệp phía Bắc: đội bảo trì đeo kính MR, hệ thống nhận diện từng tủ điện và băng chuyền đã được gán nhãn trong bản đồ 3D. Khi có cảnh báo, kính hiển thị mũi tên dẫn đường và thông số thiết bị ngay tại vị trí, giúp kỹ thuật viên mới bớt phụ thuộc vào người hướng dẫn.
Kịch bản giả định 2 — Chủ đầu tư căn hộ: quét căn hộ mẫu bằng thiết bị có LiDAR, AI tự phân loại phòng, đo diện tích và tạo tour 3D dùng cho cả bán hàng lẫn bàn giao.
Rào cản phổ biến là dữ liệu huấn luyện cho vật thể đặc thù còn ít và nhân sự hiểu cả 3D lẫn AI chưa nhiều, nên nhiều đơn vị bắt đầu với nền tảng có sẵn rồi tùy biến lớp ngữ nghĩa.
Lộ trình triển khai và những giới hạn cần biết
Cách an toàn nhất để áp dụng Spatial AI là đi từ một không gian nhỏ, một câu hỏi rõ ràng, rồi mở rộng. Lộ trình gợi ý:
- Xác định câu hỏi không gian:
ví dụ “kỹ thuật viên mất bao lâu để tìm đúng thiết bị?” thay vì “chúng ta cần AI 3D”. - Khảo sát hiện trường:
ánh sáng, bề mặt, diện tích, mức độ thay đổi, kết nối mạng. - Chọn mức độ hiểu không gian
theo bảng ở trên và chọn thiết bị phù hợp. - Làm bản thử nghiệm (PoC)
trong một khu vực giới hạn, đo độ chính xác định vị và nhận diện. - Gán nhãn chuyên ngành
cho các vật thể quan trọng, xây quy trình cập nhật bản đồ. - Tích hợp hệ thống
như ERP, CMMS (phần mềm quản lý bảo trì), BIM. - Mở rộng và đo hiệu quả
bằng KPI đã đặt từ bước 1.
Chi phí một PoC Spatial AI tham khảo từ vài trăm triệu đến hơn một tỷ đồng, tùy phạm vi dự án; nên tách riêng ngân sách phần cứng, phần mềm và gán nhãn dữ liệu.
Giới hạn cần biết: độ chính xác phụ thuộc mạnh vào môi trường, mô hình ngôn ngữ – thị giác đôi khi “tự tin sai”, nên ứng dụng an toàn luôn cần con người xác nhận.
Câu hỏi thường gặp (FAQ)
Spatial AI có giống SLAM không?
Không hoàn toàn. SLAM là một thành phần lo định vị và lập bản đồ hình học; Spatial AI rộng hơn, bao gồm cả hiểu ngữ nghĩa và suy luận trên bản đồ đó.
Có cần cảm biến LiDAR để dùng Spatial AI không?
Không bắt buộc. Nhiều hệ thống dùng camera stereo hoặc ước lượng độ sâu từ một camera bằng học sâu. Tuy nhiên, LiDAR hoặc ToF giúp đo đạc chính xác và ổn định hơn trong điều kiện thiếu sáng hoặc bề mặt ít chi tiết.
Spatial AI có chạy được trên điện thoại phổ thông không?
Có, ở mức theo dõi vị trí, phát hiện mặt phẳng và một phần hiểu cảnh thông qua ARKit, ARCore hoặc WebXR. Các tác vụ nặng như tái tạo dày đặc toàn tòa nhà thường cần xử lý ở máy chủ hoặc thiết bị chuyên dụng.
Dữ liệu bản đồ 3D có rủi ro bảo mật không?
Có. Bản đồ 3D có thể tiết lộ bố trí nhà xưởng hoặc không gian riêng tư, nên cần quy định nơi lưu trữ, quyền truy cập và mã hóa ngay từ đầu.
Bao lâu thì có thể làm xong một PoC Spatial AI?
Tham khảo, một PoC trong một khu vực thường mất khoảng 6–12 tuần, có thể lâu hơn nếu cần gán nhãn nhiều vật thể đặc thù.
Kết luận
Spatial AI là bước chuyển từ “máy nhìn thấy” sang “máy hiểu không gian”: biết vị trí, hình dạng, ý nghĩa và quan hệ giữa các vật thể. Đây là nền tảng cho thế hệ kính MR, robot, bản sao số và trợ lý AI gắn với thế giới thật. Với doanh nghiệp, giá trị nằm ở việc biến không gian vật lý thành dữ liệu có thể khai thác, nhưng cần bắt đầu từ bài toán cụ thể và đo lường rõ ràng. Nếu bạn đang cân nhắc ứng dụng Spatial AI cho nhà máy, công trình hay trải nghiệm XR, hãy liên hệ đội ngũ tư vấn để được đánh giá nhu cầu và lựa chọn mức độ phù hợp.